目前许多高等教育院校采用教育机器人进行课堂教学和培养学生的创新能力。本文设计的教育机器人通过红外光电传感器阵列检测路面信息并利用模糊自整定PID算法将采集的路面信息和电机运行数据进行实时处理,实现教育机器人的智能巡航并将机器人的状态显示输出。
电机驱动电路设计
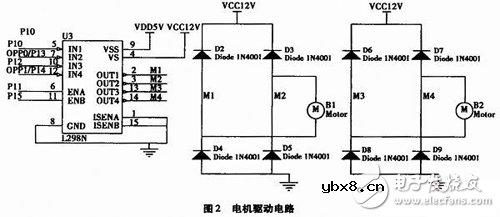
本系统使用的直流电机额定电压为12 V,额定转速为300 rpm。电机驱动电路采用专用芯片L298N作为电机驱动芯片。用该芯片作为电机驱动,不仅稳定性好,大大地简化驱电路,而且驱动能力大,有利于电机转速的稳定。电机驱动电路如图2所示。
车速检测模块电路设计
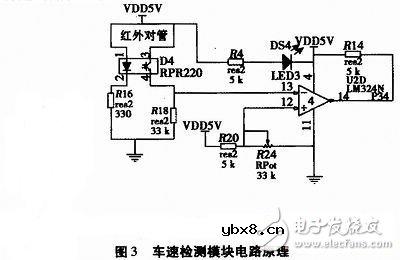
教育机器人系统通过车速检测模块来读取当前车速。采用的方法是在后左右轮上分别粘贴一个均匀分布有黑白条纹的编码盘,利用图检测电路来对编码盘上的黑白条纹进行检测。当车轮转动时,红外接收管接收到的反射光强弱高低变化就会产生与车轮转速相对应的脉冲信号,将该脉冲信号进行放大整形后输入单片机的引脚P3.4和P3.5,记录单位时间内所得到的脉冲数,就能够表示出当前车左右轮子的速度,同时通过累加可以计算出小车所行走的路程。
主要介绍以STC12C5A60S2单片机为核心的教育机器人设计,阐述了教育机器人的硬件电路设计、软件模块以及控制算法设计。系统设计的红外光电检测阵列和模糊自整定PID控制器,使教育机器人在行走时更平稳,且控制方法简单、实用。该系统可用于无人驾驶、自动探测等人工智能等领域。
相关热词:#单片机
 什么是感应电机?什么是无刷电机?二者有何区...
时间:2026-10-23
多核DSP的多路同步时钟信号设计
时间:2026-10-23
什么是lcd12864?lcd12864的特性及其应用举例
时间:2026-10-23
 IoT无线连接基础知识
时间:2026-10-23
光是一种电磁波,那么光的频率是多少?
时间:2026-10-22
 DRAM简介
时间:2026-10-22
电容耦合是什么意思呀?
时间:2026-10-22
什么是单总线
时间:2026-10-21
STM32的CAN总线通信实现
时间:2026-10-21
什么是电源管理?有什么作用
时间:2026-10-20
 详解RCD钳位电路
时间:2026-03-08
三相异步电动机原理
时间:2026-03-04
 美的电磁炉电路图大全(六款美的电磁炉电路...
时间:2026-03-07
三相异步电动机的拆装详讲
时间:2026-03-04
 基于逻辑门的构成解释如何完成任意逻辑的管...
时间:2026-03-08
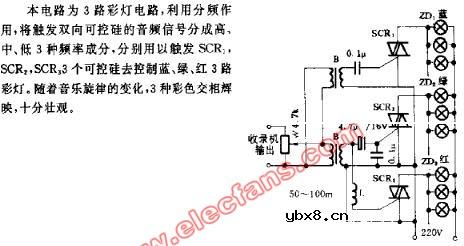 彩灯电路
时间:2026-03-05
 光耦在电子电路中作用、关键参数详解
时间:2026-03-08
 从0学电路,万用表演示测量三极管方法
时间:2026-03-08
 NE555的有趣电路设计分享
时间:2026-03-08
 H桥电机驱动电路解析
时间:2026-03-08