SLAM是Simultaneous Localization and Mapping(同时定位与地图构建)的缩写。它是指在未知环境中,通过机器人自身感知和运动,同时实现自身位置估计(定位)和环境地图构建的过程。
SLAM算法的实现通常涉及以下四个要素:
传感器数据:SLAM依赖于来自机器人传感器的数据,例如激光雷达、摄像头、惯性测量单元(IMU)等。这些传感器收集环境的信息,如距离、角度、速度等,用于构建地图和定位机器人。
运动模型:运动模型描述了机器人如何根据控制输入(如轮速、航向角变化)移动。SLAM算法通过运动模型预测机器人的下一个位置,这种预测与传感器数据结合用于定位。
感知模型:感知模型描述了机器人在当前位置时,预期的传感器数据是什么样子。它帮助算法评估机器人当前位置的可能性,与实际传感器数据进行对比和调整。
数据关联与地图更新:SLAM算法需要解决数据关联问题,即如何将来自不同时间步的传感器数据与地图中的已知位置和特征关联起来。地图更新涉及将新的测量信息整合到现有地图中,保持地图的一致性和性。
相关热词:#SLAM
 什么是感应电机?什么是无刷电机?二者有何区...
时间:2026-10-23
多核DSP的多路同步时钟信号设计
时间:2026-10-23
什么是lcd12864?lcd12864的特性及其应用举例
时间:2026-10-23
 IoT无线连接基础知识
时间:2026-10-23
光是一种电磁波,那么光的频率是多少?
时间:2026-10-22
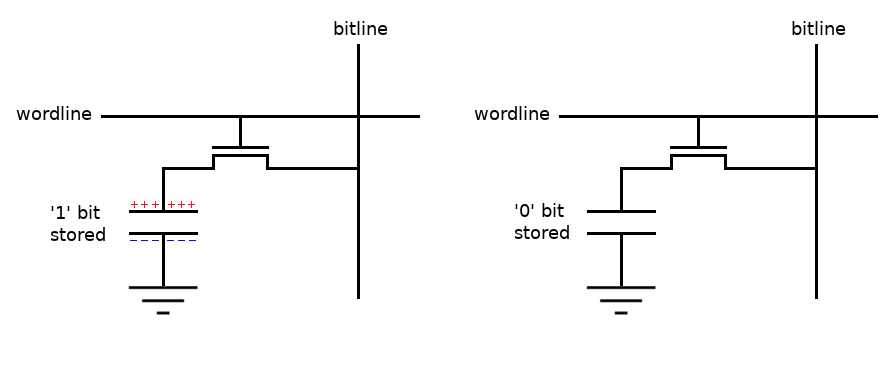 DRAM简介
时间:2026-10-22
电容耦合是什么意思呀?
时间:2026-10-22
什么是单总线
时间:2026-10-21
STM32的CAN总线通信实现
时间:2026-10-21
什么是电源管理?有什么作用
时间:2026-10-20
什么是追踪缓存/转接卡?
时间:2026-03-06
坐标基准
时间:2026-03-07
GPS接收机的分类
时间:2026-03-07
什么是GPS旅行提示器/屏幕尺寸
时间:2026-03-07
GPS的WAAS跟踪性能
时间:2026-03-07
GPS设备的动态性能
时间:2026-03-07
GPS设备的AV接口
时间:2026-03-07
GPS的接口有哪些类型?
时间:2026-03-07
GPS设备的显示屏/屏幕尺寸
时间:2026-03-07
GPS设备的差分模式
时间:2026-03-07